Комплексное оснащение литьевых производств
info@polymermax.ru+7 (985) 120-28-35
АВТОМАТИЗАЦИЯ ЛИТЬЕВОГО ПРОИЗВОДСТВА / DMP

Роботы для термопластавтоматов

Съём изделия. Отвод литника.
Управляемая укладка.

Подбираем линейные роботы и манипуляторы для ТПА под пресс-форму, изделие и производственный цикл. Предлагаем серии ES, ED и T — от однорукого съёма до двухруких и крупногабаритных решений.

Цена по запросу. В предложении согласуем серию, рабочие ходы, допустимую нагрузку, захват, подключение и состав интеграции.

Сравнение серий: рабочая зона и нагрузка

ПараметрESEDT High SpeedT Large
Ориентировочный диапазон ТПА80–700 т80–700 т260–450 т530–2500 т
Число сервоуправляемых осей3533
Количество рук1211
Нагрузка, включая захват5–10 кг5–10 кг10 кг10–40 кг
Вертикальный ход800–1400 мм800–1400 мм1200 мм1300–2500 мм
Ход отвода от формы550–1120 мм400–880 мм630 мм840–1850 мм
Поперечный ход1280–2090 мм1280–2090 мм1780 мм1900–3500 мм
Масса робота230–380 кг270–410 кг340 кг350–1550 кг

Диапазоны объединяют разные исполнения внутри серии. Максимальная нагрузка и максимальные ходы не обязательно доступны в одном исполнении. Нагрузка включает захват и его оснастку; отдельная допустимая нагрузка второй руки ED требует согласования.

Серия ES — съём изделий и укладка

Три сервооси · одна рука

Однорукий линейный робот для извлечения отливки из раскрытой пресс-формы, переноса к месту выгрузки, раскладки и штабелирования. Три сервоуправляемых линейных перемещения позволяют настроить траекторию входа в форму, отвода отливки и переноса за пределы ограждения ТПА.

Подбираем ES для задач, где достаточно одной рабочей руки. Изделие удерживается специально подобранным захватом; его масса входит в допустимую нагрузку робота. Возможность съёма изделия вместе с литником и способ их разделения определяем по конструкции формы и оснастки.

Конструкция и применение

  • Однорукая конструкция E с боковой опорой.
  • Привод основных осей — сервомоторы переменного тока; перемещения по прецизионным линейным направляющим.
  • Поворот захвата на 90° позволяет изменить ориентацию при выгрузке; это движение не следует автоматически считать дополнительной сервосью.

Задачи: Съём технических деталей, раскладка на конвейер или в приёмную оснастку, штабелирование при согласованной программе и захвате.

Запросить цену и подбор E · ES ↗
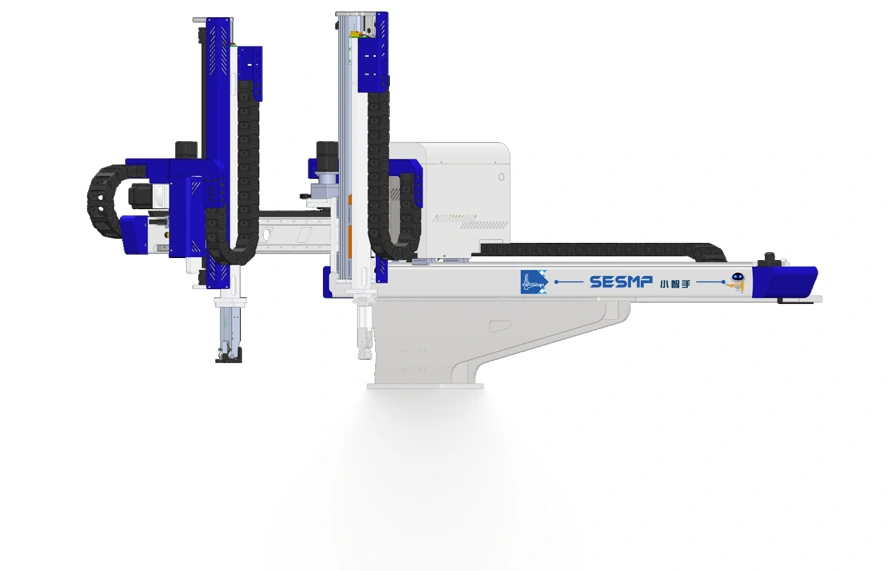
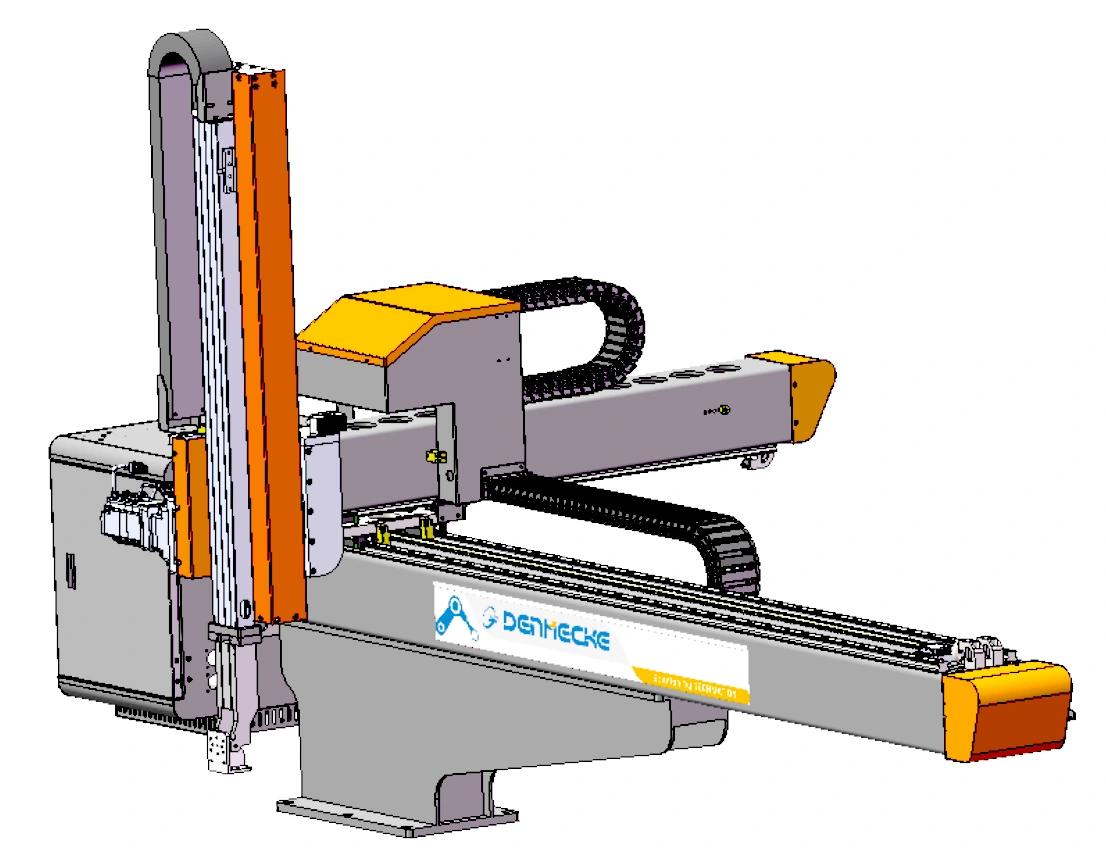
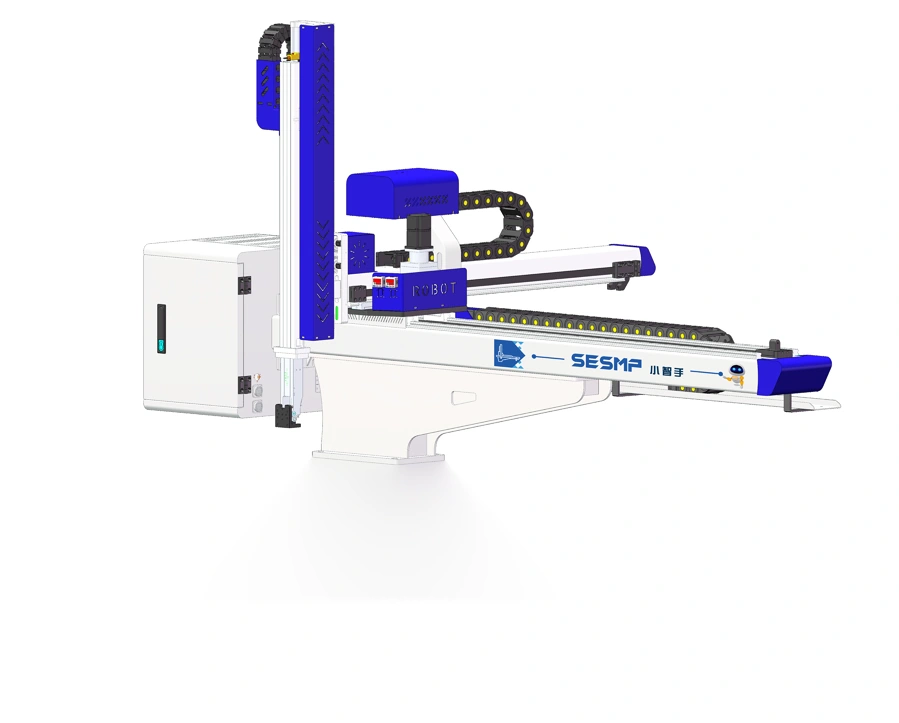
Габаритная схема и компоновка E · ES

Схема показывает компоновку серии. Монтажные и габаритные размеры проверяем для выбранного исполнения по установочному чертежу, с учётом высоты ТПА и места обслуживания.

Серия ED — раздельная работа с изделием и литником

Пять сервоосей · две руки

Двухрукий линейный робот с пятью сервоуправляемыми осями. Дополнительная рука позволяет организовать отдельный съём литника и изделия, а также согласовать их отвод из зоны пресс-формы. Назначение каждой руки и последовательность движений задаём под конкретную оснастку.

Пять сервоосей здесь относятся к линейной кинематике двухрукого манипулятора. Это не означает наличие пятикоординатного поворотного запястья, как у шарнирного промышленного робота. При выборе проверяем рабочие зоны обеих рук, расстояние между захватами и отсутствие столкновений с формой.

Конструкция и применение

  • Две рабочие руки на общей поперечной системе перемещения.
  • Сервопривод основных перемещений и линейные направляющие.
  • Раздельный захват отливки и литника при соответствующей конструкции формы и захватной оснастки.

Задачи: Холодноканальные пресс-формы с отдельным литником и задачи, требующие двух рук для согласованного извлечения.

Запросить цену и подбор E · ED ↗
Габаритная схема и компоновка E · ED

Схема показывает компоновку серии. Монтажные и габаритные размеры проверяем для выбранного исполнения по установочному чертежу, с учётом высоты ТПА и места обслуживания.

Скоростная серия T — для коротких литьевых циклов

Скоростное исполнение · три сервооси

Скоростное исполнение с открытой консольной компоновкой T и двухсекционной вертикальной рукой. Телескопическая конструкция обеспечивает требуемый ход, а сервопривод управляет разгоном, торможением и согласованным перемещением узлов.

Рассматриваем эту серию для съёма тонкостенной упаковки, контейнеров и других изделий с коротким циклом формования. Указанный для области применения цикл изделия 3–6 секунд не является обещанием полного цикла робота. Реальную работу проверяем по времени раскрытия формы, извлечения, освобождения зоны смыкания и укладки.

Конструкция и применение

  • Открытая консольная конструкция T.
  • Двухсекционная вертикальная рука в скоростном исполнении.
  • Три сервоуправляемые оси и линейные направляющие; положение выгрузки настраиваем под ячейку.

Задачи: Короткоцикловое производство тонкостенных изделий при подтверждённой совместимости с формой, захватом и ТПА.

Запросить цену и подбор T · High Speed ↗
Габаритная схема и компоновка T · High Speed

Схема показывает компоновку серии. Монтажные и габаритные размеры проверяем для выбранного исполнения по установочному чертежу, с учётом высоты ТПА и места обслуживания.

Крупная серия T — увеличенные ходы и нагрузка

Крупногабаритные изделия · три сервооси

Линейные манипуляторы T для крупногабаритных отливок и работы на ТПА с увеличенной зоной раскрытия. В серии предусмотрены разные исполнения по вертикальному ходу, отводу от формы, поперечному перемещению и грузоподъёмности.

При подборе проверяем не только массу детали, но и массу захвата, положение центра тяжести, вылет и допустимые нагрузки на узлы. Дополнительные поворотные оси A или B могут согласовываться под задачу; они не входят автоматически в базовое трёхосевое исполнение.

Конструкция и применение

  • Консольная конструкция T с сервоприводом и линейными направляющими.
  • Увеличенные рабочие ходы для крупных пресс-форм и изделий.
  • Возможность согласования дополнительных поворотных осей и специальной захватной оснастки.

Задачи: Крупные корпуса, технические отливки и другие изделия, для которых требуется увеличенная рабочая зона и нагрузка.

Запросить цену и подбор T · Large ↗
Габаритная схема и компоновка T · Large

Схема показывает компоновку серии. Монтажные и габаритные размеры проверяем для выбранного исполнения по установочному чертежу, с учётом высоты ТПА и места обслуживания.

Привод, управление и подключения

Согласованное движение

Сервоприводы перемещают каретки и вертикальную руку по заданной траектории, а контроллер задаёт последовательность операций и обрабатывает сигналы состояния. Через пульт настраивают рабочие положения и параметры движения. Исполнение системы управления определяем при подборе.

ТПА и робот как одна ячейка

Роботы DMP выпускает Dynamic Automation (Ningbo), компания с участием Techmation. При совместимом оснащении возможна интеграция управления ТПА и манипулятором. Такое исполнение требует отдельного согласования; наличие контроллера Techmation на станке само по себе не гарантирует совместимость.

ПараметрЗначение
Привод основных перемещенийСервомоторы переменного тока
НаправляющиеПрецизионные линейные
Пульт оператораЦветной сенсорный экран 8 дюймов
Система управленияРеальное время, шинное управление движением; исполнение контроллера согласовывается
Угол изменения положения захвата90°; тип привода и дополнительные оси уточняются
ЭлектропитаниеОднофазное AC 220 В ±10%, 50/60 Гц
Указанная потребляемая полная мощность2 кВА
Рабочее давление сжатого воздуха5–7 кгс/см² (приблизительно 0,49–0,69 МПа)
Указанный расход воздуха2 нормальных литра за цикл

Электрическую мощность, пневмоподготовку и расход воздуха уточняем для выбранной конфигурации. Дополнительные вакуумные контуры, захваты и оси могут менять потребность в ресурсах.
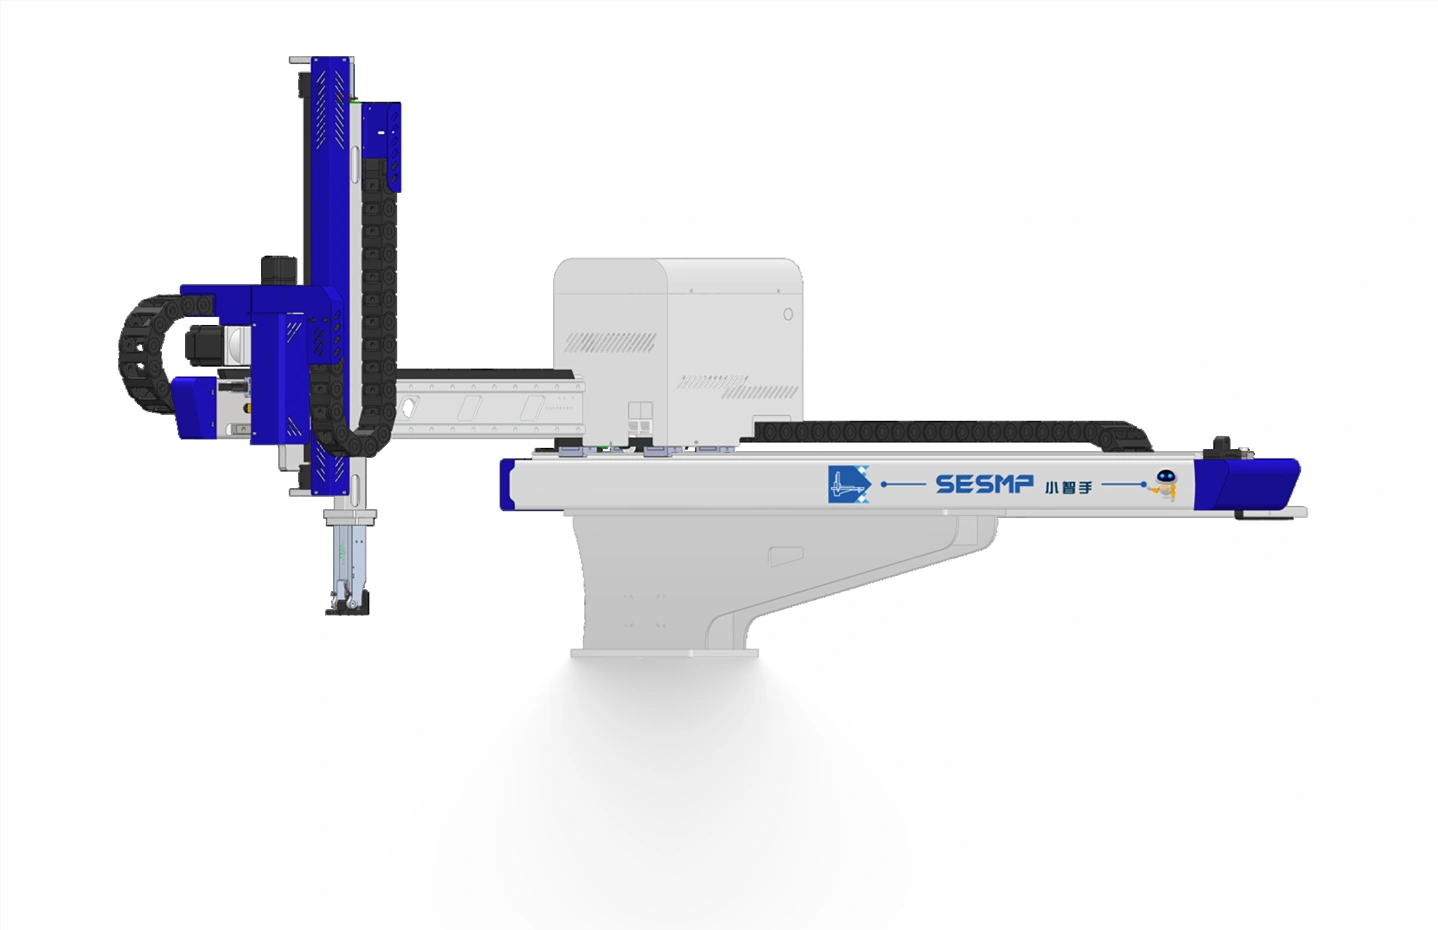
Как устроен и работает робот для ТПА

Линейный манипулятор устанавливают на ТПА через согласованную опору. Поперечная балка переносит руку между пресс-формой и зоной выгрузки; вертикальный ход обеспечивает вход сверху, а продольный отвод — выход изделия из формообразующих элементов. Захват проектируют под геометрию и температуру отливки.

  1. Ожидание разрешения

    После раскрытия формы робот получает согласованные сигналы готовности и разрешения входа. Положение выталкивателей и подвижных элементов формы включаем в последовательность.

  2. Вход и удержание отливки

    Рука входит в зону формы, захват фиксирует изделие. В зависимости от оснастки применяют вакуумные присоски, механические пальцы или их сочетание. Контроль удержания согласуем отдельно.

  3. Съём и освобождение формы

    Согласованные движения робота и выталкивателей освобождают отливку. Робот выводит изделие из опасной зоны и только после достижения предусмотренного безопасного положения выдаёт соответствующие сигналы ТПА.

  4. Перенос и укладка

    Поперечное перемещение переносит изделие к конвейеру, приёмной оснастке или месту штабелирования. Затем робот возвращается в позицию ожидания следующего цикла.

Последовательность приведена для понимания принципа работы. Рабочую программу, блокировки и допустимые совместные перемещения разрабатывают для конкретной формы и ячейки.

Как проверить рабочие ходы

Подбираем робот по геометрии всей ячейки. Приведённые схемы помогают собрать исходные размеры; запас на захват, препятствия и безопасные перемещения определяем при компоновке.

Вертикальный ход

Проверяем расстояние от центра сопла до верхней границы плит, высоту препятствий и габарит изделия вместе с захватом. Необходимого хода должно хватать на вход в форму и полный выход из неё. Для предварительной геометрической оценки используем сумму A + B + C на схеме.

Поперечный ход

Учитываем расстояние от центра сопла до внешней границы ограждения со стороны выгрузки (D или E) и дополнительное пространство F для изделия, конвейера или приёмной оснастки. Ход должен обеспечивать вынос отливки за ограждение с необходимыми зазорами.

Ход отвода от формы

Проверяем расстояние G до рабочей зоны разъёма формы и траекторию снятия изделия с формообразующих элементов. Отвод согласуем с выталкиванием, поднутрениями, закладными элементами и ходом раскрытия.

Время съёма и цикл производства

ПоказательESEDT High SpeedT Large
Время съёма, с1,4–2,5 с1,4–2,5 с2,2 с3–7 с
Холостой цикл, с6–9 с6–9 с8 с8–15 с

Эти значения относятся к внутренним стандартным испытаниям изготовителя. Фактическое время зависит от рабочих ходов, нагрузки, захватов и параметров настройки. Время съёма, холостой цикл робота и полный цикл изготовления изделия — разные показатели. Скорость линии подтверждаем после согласования траектории и работы на вашей форме.

Что согласуем до покупки робота

Механика и захват

  • Модель ТПА, установочная площадка, высота станка и допустимые нагрузки на опору.
  • Ход раскрытия, размеры формы, положения выталкивателей и подвижных элементов.
  • Масса отливки, литника и захвата, центр тяжести, температура и поверхности удержания.
  • План размещения конвейера, тары, ограждений и проходов.

Сигналы и безопасность

  • Исполнение интерфейса ТПА и робота, состав сигналов и схема соединения.
  • Согласованная работа выталкивателей, гидрознаков и других движущихся узлов.
  • Подтверждение освобождения зоны формы, удержания изделия и состояния ячейки.
  • Ограждения, блокировки доступа и аварийный останов — по проекту интеграции.

Для интерфейса EUROMAP 67 согласуем поддержку на обеих сторонах и проверяем сигналы конкретной комплектации. Не предполагаем наличие этого интерфейса у каждого робота или ТПА. До запуска выполняется проверка защитных функций всей ячейки.

В базовый выбор серии не включаем автоматически конвейер, специальный захват, дополнительные поворотные оси, ограждения или единую систему управления. Состав оборудования, монтаж и пусконаладку фиксируем в коммерческом предложении.

Вопросы по подбору и поставке

Чем отличаются трёхосевые и пятиосевые роботы?

У ES предусмотрены одна рабочая рука и три сервооси. ED имеет две руки и пять сервоосей, что позволяет организовать работу с изделием и литником. Число сервоосей не равно числу поворотных осей запястья; кинематику проверяем по выбранной конструкции.

Можно ли выбрать робот только по усилию смыкания ТПА?

Нет. Диапазон ТПА — предварительный ориентир. Нужны геометрия пресс-формы и станка, рабочие ходы, масса изделия с захватом, центр тяжести, схема выгрузки и интерфейс подключения.

Что входит в допустимую нагрузку?

Для приведённых серий нагрузка указана с учётом захвата. Нужно сложить массу отливки и удерживаемого литника, захвата и его оснастки. Допустимые моменты и нагрузку дополнительной руки проверяем отдельно.

Подойдёт ли робот для ТПА другого производителя?

Возможность установки определяем по механике станка, рабочей зоне и интерфейсу. Марка ТПА сама по себе не подтверждает и не исключает совместимость. Пришлите модель станка, схему подключения и установочные размеры.

От чего зависит цена робота для термопластавтомата?

От серии и исполнения, ходов, нагрузки, количества рук и осей, захвата, пневматических и вакуумных контуров, системы управления и объёма интеграции. Стоимость рассчитываем по согласованному техническому заданию.

Какие данные нужны для предложения?

Модель ТПА, чертёж пресс-формы и изделия, масса отливки с литником, число гнёзд, предполагаемый цикл, схема размещения оборудования и требуемые операции. Если готового захвата нет, приложите сведения о поверхностях удержания и температуре детали.

Направьте параметры задачи. Мы подберём серию, проверим рабочую зону и подготовим предложение с согласованной комплектацией и ценой.

Запросить коммерческое предложение ↗
Начнём с вашей задачи

Подберём робота
под вашу задачу

Расскажите об изделии, материале и требуемой производительности. Подготовим состав оборудования и коммерческое предложение.

+7 (985) 120-28-35info@polymermax.ru ↗

Укажите телефон или email. После отправки дождитесь ответа сервера.

Сравнение моделей